
Pelastusrobotin hankinta: tehtävä ennen teknisiä vaatimuksia

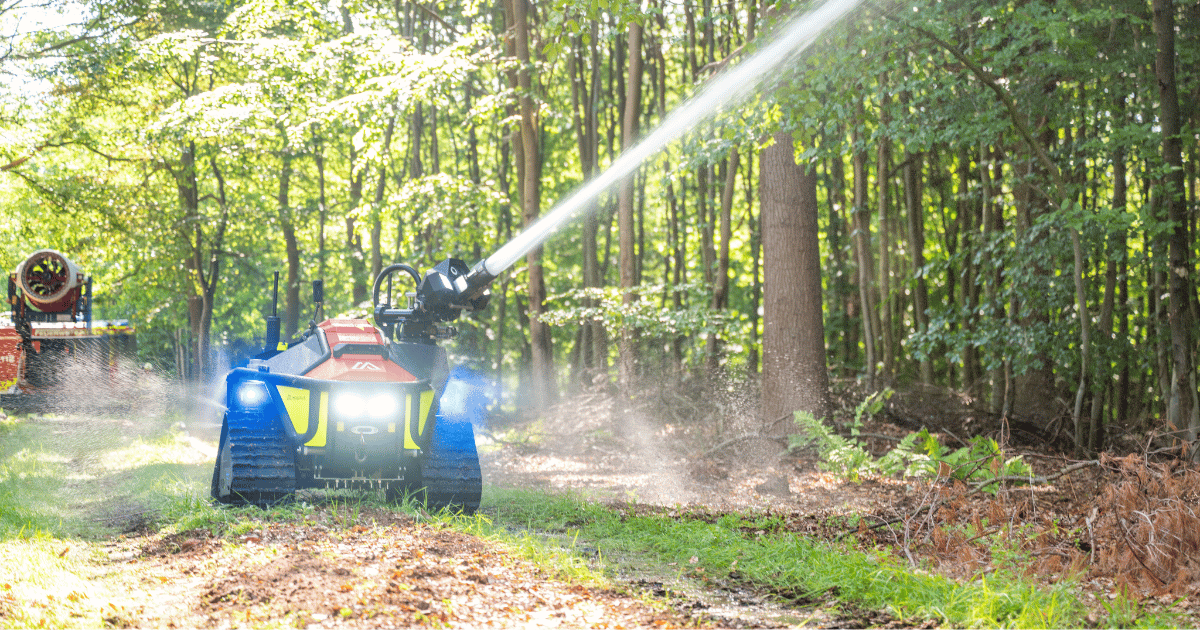
Pelastusrobotin hankinta alkaa tehtävästä, ei teknisistä tiedoista. Kun organisaatio tietää, mitä robottialustalla halutaan tehdä ja millaisessa ympäristössä sitä käytetään, tekniset vaatimukset tarkentuvat itsestään. Ilman tätä lähtökohtaa vertailu kohdistuu helposti yksittäisiin suoritusarvoihin, jotka eivät vielä kerro, soveltuuko robotti todelliseen operatiiviseen tarpeeseen.
Teknosafe Oy toimittaa Alpha Roboticsin ja Vallfirestin kauko-ohjattavia pelastus- ja sammutusrobotteja erilaisiin käyttöympäristöihin. Tässä artikkelissa käymme läpi viisi kysymystä, joiden avulla hankinnan lähtötiedot voidaan koota järjestelmällisesti. Autamme valitsemaan oikean robottialustan tehtävän, ympäristön ja varustelutarpeen perusteella.
Mitä tehtävää robotilla halutaan tehdä?
Pelastusrobottien käyttötehtävät vaihtelevat sammutuksesta kuljetukseen, tiedustelusta raivaukseen ja savunpoistosta evakuointiin. Ensimmäinen askel on tunnistaa, mihin tehtäviin robottia ensisijaisesti tarvitaan ja mitkä tehtävät ovat toissijaisia.
Yksi robotti ei ratkaise kaikkia tehtäviä. Modulaarinen robottialusta voidaan varustella useisiin tehtäviin, mutta varusteluvalinnat ohjaavat suorituskykyä eri suuntiin. Esimerkiksi WOLF BC1 on kompakti monitoimialusta, johon voidaan kiinnittää joko yksi L-moduuli tai kaksi M-moduulia. Tehtävästä riippuen sama alusta voidaan varustaa sammutukseen, savunpoistoon tai kaluston kuljetukseen.
Jos päätehtävä on raskas sammutus suurissa teollisuus- tai maastopaloissa, tarvitaan eri kokoluokan ratkaisu kuin kompaktiin sisätilakäyttöön. Myös tiedustelussa ja tilannekuvan muodostamisessa painottuvat kamerat ja anturit, kun taas kuljetustehtävissä ratkaisevat kantavuus ja vetokyky.
Tehtäväluettelon laatiminen prioriteetteineen on hankinnan tärkein yksittäinen vaihe. Se ohjaa kaikkia myöhempiä valintoja alustasta moduuleihin ja varusteluun. Ilman selkeää tehtävämäärittelyä hankinta etenee helposti tekniikkalähtöisesti, vaikka tehtävä pitäisi ratkaista ensin.
Millaisessa toimintaympäristössä robottia käytetään?
Toimintaympäristö ratkaisee, millainen alusta, voimanlähde ja maastokelpoisuus robotilta vaaditaan. Rakennusten sisätilat, teollisuuslaitokset, vaikeakulkuinen maasto ja metsäpalot asettavat kukin erilaisia vaatimuksia robotin koolle, painolle ja etenemiskyvylle.
Sähköinen alusta soveltuu erityisesti sisätiloihin ja kohteisiin, joissa tarvitaan hiljaista ja paikallisesti päästötöntä työskentelyä. Diesel-sähköinen hybridialusta puolestaan tuo raskaan suorituskyvyn pitkäkestoisiin ulko- ja maastotehtäviin. SuperWolf HR1 on esimerkki raskaasta hybridialustasta, jonka 420 mm maavara ja jopa 40 tonnin vetokyky on suunniteltu vaativaan maastoon.
Toimintaympäristöön liittyy myös kauko-ohjauksen kantama. Tiheä rakennuskanta tai teollisuusympäristö voi rajoittaa radioyhteyttä, jolloin laajennettu ohjausetäisyys liikkuvalla VCU-järjestelmällä voi olla tarpeellinen.
On tärkeää erottaa kauko-ohjauksen kantama sammutteen kantamasta: ohjausetäisyys kertoo, kuinka kaukaa robottia hallitaan, kun taas sammutteen kantomatka määrittää, kuinka kauas vesi tai vaahto ulottuu robotista. Nämä kaksi arvoa ovat toisistaan riippumattomia, ja molemmat vaikuttavat siihen, kuinka turvalliselta etäisyydeltä henkilöstö voi toimia.
Mitä moduuleja ja varusteita tarvitaan?
Modulaarisuus on pelastusrobotiikan keskeinen ominaisuus, mutta se ei automaattisesti takaa sopivuutta kaikkiin tehtäviin. Sama alusta ei palvele kaikkia tehtäviä yhtä hyvin kaikilla varusteluilla, joten moduulivalinnat on suhteutettava tehtävään ja ympäristöön. Modulaarisuuden aste vaihtelee: joissain malleissa moduulit vaihtuvat sekunteissa, toisissa varustelu on pysyvämpi.
Moduulivalikoimat vaihtelevat malleittain. WOLF BC1:n pikakiinnitysjärjestelmä mahdollistaa moduulien vaihdon ilman työkaluja, kun taas WOLF C1 painottuu kuljetukseen ja tukitehtäviin sähköisesti ohjatulla nostopöydällä ja jopa 4 tonnin vetovoimalla. Dronster puolestaan käyttää hydraulista pikaliitäntää ja vaihdettavia työlaitteita, kuten metsämurskaimia ja raivaustyökaluja.
Varustelun arvioinnissa kannattaa erottaa vakiovarusteet lisävarusteista. Esimerkiksi WOLF R1:ssä on neljä kiinteää ajokameraa vakiona, mutta liikkuvat normaali- ja lämpökuvakamerat sekä VCU-ohjaus ovat lisävarusteita. Tämä vaikuttaa sekä investoinnin laajuuteen että robotin käyttövalmiuteen erilaisissa tehtävissä.
Mitä teknisissä tiedoissa kannattaa verrata?
Tekniset tiedot ovat vertailukelpoisia vasta, kun ne suhteutetaan tehtävään ja ympäristöön. Yksittäinen suoritusarvo ei kerro riittävästi ilman tietoa siitä, millaiseen käyttötilanteeseen robotti on mitoitettu.
Vertailussa kannattaa kiinnittää huomiota keskeisiin erotteluihin:
- Ohjausetäisyys ja sammutteen kantama ovat eri asioita. Ohjausetäisyys kertoo, kuinka kaukaa robottia hallitaan. Sammutteen kantomatka kuvaa, kuinka kauas vesi tai vaahto yltää robotista.
- Vetovoima ja kantavuus kuvaavat eri suorituskykyä. Vetovoima kertoo, kuinka paljon robotti voi vetää tai työntää. Kantavuus määrittää, kuinka paljon kuormaa alustalle voidaan lastata. WOLF C1:n vetovoima on jopa 4 tonnia, mutta kantavuus riippuu kuormalavan ja moduulin yhdistelmästä.
- Sammutusteho vaihtelee mallien välillä merkittävästi. WOLF R1:n sammutusteho on 600–2500 l/min, kun taas SuperWolf HR1:n kaksi tykkiä tuottavat kumpikin jopa 2500 l/min.
- Käyttöaika ja voimanlähde vaikuttavat operaation kestoon. Akkukäyttöisten WOLF-mallien käyttöaika yhdellä akulla on tyypillisesti 6–8 tuntia, ja akku voidaan vaihtaa ilman työkaluja.
Vertailu kannattaa tehdä aina tehtävälähtöisesti: mitkä arvot ratkaisevat juuri omassa käyttöympäristössä.
Miten hankinnan lähtötiedot kootaan?
Lähtötietojen kokoaminen ennen tarjouspyyntöä tai markkinakartoitusta säästää aikaa ja parantaa vertailtavuutta. Kun organisaation tarpeet on dokumentoitu, toimittajat voivat vastata täsmällisemmin ja tarjousten arviointi helpottuu.
Lähtötietoihin kannattaa sisällyttää ainakin seuraavat kokonaisuudet:
- Tehtäväluettelo prioriteetteineen
- Toimintaympäristön kuvaus: sisätilat, ulkoalueet, maasto vai näiden yhdistelmä
- Tarvittavat moduulit ja lisävarusteet
- Kauko-ohjauksen kantamavaatimukset
- Mahdolliset erityisvaatimukset, kuten äärimmäiset lämpötilat, räjähdysvaarallinen ympäristö tai kemikaalialtistus
Teknosafe Oy:n pelastusrobottivalikoima kattaa useita kokoluokkia ja tehtäväprofiileja kompaktista WOLF BC1 -monitoimialustasta raskaan luokan SuperWolf HR1 -hybridialustaan. Valikoimaan voi tutustua tarkemmin ja vertailla eri malleja Teknosafe-verkkokaupan pelastusrobottiosiossa.
Tarkistuslista: pelastusrobotin hankinnan valmistelu
- Määritä ensisijaiset ja toissijaiset käyttötehtävät: sammutus, kuljetus, tiedustelu, raivaus, savunpoisto vai evakuointi.
- Kuvaa toimintaympäristö: sisätilat, teollisuusalue, maasto, metsäpalot vai näiden yhdistelmä.
- Arvioi tarvittava voimanlähde: sähköinen alusta sisäkäyttöön vai diesel-/hybridialusta raskaisiin ulkotehtäviin.
- Listaa tarvittavat moduulit ja lisävarusteet sekä erota vakiovarusteet valinnaisista.
- Määritä kauko-ohjauksen kantamavaatimus ja arvioi, tarvitaanko laajennettu ohjausetäisyys (VCU).
- Erota vertailussa ohjausetäisyys sammutteen kantamasta ja vetovoima kantavuudesta.
- Kokoa lähtötiedot kirjalliseen muotoon ennen tarjouspyyntöä tai markkinakartoitusta.
Tehtävälähtöinen valmistelu tekee hankinnasta hallitumman. Kun lähtötiedot on dokumentoitu, varustelun ja mallin valinta perustuu todelliseen operatiiviseen tarpeeseen yksittäisten suoritusarvojen sijaan. Samalla toimittajien tarjoukset muuttuvat keskenään vertailukelpoisiksi, koska ne vastaavat samoihin lähtökohtiin.
Tutustu pelastusrobotteihin ja niiden käyttökohteisiin Teknosafe Oy:n verkkosivuilla.
